 KOFA Komod tár
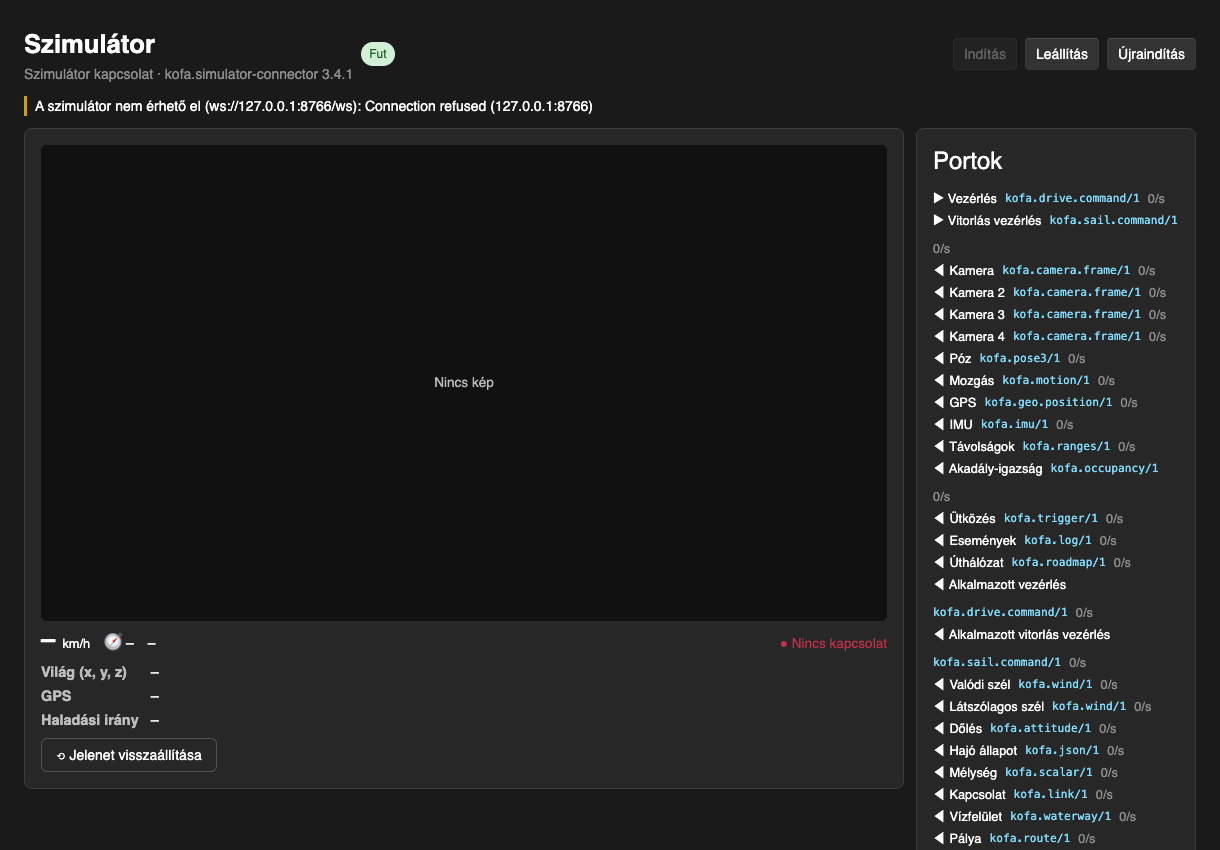
Szimulátor kapcsolat
A Unity szimulátor (Simulator_V2) híd autóhoz és vitorláshoz: kamerák, ToF, IMU, GPS, úthálózat, vízfelület, bójapálya, kikötők és vízi szereplők, szél, dőlés ki, DriveCommand / SailCommand be.
| Csomag | Verzió | Szerző |
|---|---|---|
kofa.simulator-connector |
3.4.1 | Koncsik Benedek |
Működés
Unity szimulátor (Simulator_V2), autó vagy vitorlás: kamerák, ToF, IMU, helyzet, GPS, úthálózat, vízfelület és bójapálya, szél és dőlés ki, vezérlés (DriveCommand / SailCommand) be.
Kategória: Forrás · Jármű: Autó, Vitorlás
Bemenetek
| Port | Típus | Leírás |
|---|---|---|
Vezérlés (drive) |
kofa.drive.command/1 |
Kormány / gáz / fék a szimulált autónak (hajónál: kormánylapát / motor). 500 ms adat nélkül stop parancs megy. |
Vitorlás vezérlés (sail) |
kofa.sail.command/1 |
Kormány, nagy- és orrvitorla kötél, motor a szimulált vitorlásnak. 500 ms adat nélkül a biztonsági parancs megy. |
Kimenetek
| Port | Típus | Leírás |
|---|---|---|
Kamera (camera) |
kofa.camera.frame/1 |
Az első (vagy a CameraId) kamera JPEG képe. |
Kamera 2 (camera2) |
kofa.camera.frame/1 |
A profil második (vagy a Camera2Id) kamerája; csak kofa.sim/2 szimulátorral. |
Kamera 3 (camera3) |
kofa.camera.frame/1 |
A profil harmadik (vagy a Camera3Id) kamerája; csak kofa.sim/2 szimulátorral. |
Kamera 4 (camera4) |
kofa.camera.frame/1 |
A profil negyedik (vagy a Camera4Id) kamerája; csak kofa.sim/2 szimulátorral. |
Póz (pose) |
kofa.pose3/1 |
Helyzet és orientáció a szimulátor világában (Unity: Y fel, Z észak). |
Mozgás (motion) |
kofa.motion/1 |
Sebesség és irány. |
GPS (position) |
kofa.geo.position/1 |
Földrajzi helyzet (a szimulátor GPS szenzora, zajjal, ha a profil kéri). |
IMU (imu) |
kofa.imu/1 |
Orientáció, szögsebesség, gyorsulás (test: X előre, Y balra, Z fel). |
Távolságok (ranges) |
kofa.ranges/1 |
A ToF / ultrahang szenzorok mérései. |
Akadály-igazság (occupancy) |
kofa.occupancy/1 |
A szimulátor akadály-magasságtérképe a jármű körül (csak szimulátorban van; az AI tervező tanítócímkéje). |
Ütközés (collision) |
kofa.trigger/1 |
Az autó nekiment valaminek. |
Események (events) |
kofa.log/1 |
Ütközés, visszaállítás és kapcsolat események. |
Úthálózat (map) |
kofa.roadmap/1 |
A generált város utcái, járdái, zebrái, parkjai és címei (kofa.sim/2); ha az autó a széléhez ér, újra lekéri. |
Alkalmazott vezérlés (control) |
kofa.drive.command/1 |
Amit a szimulátor ténylegesen alkalmaz (pl. adatgyűjtéshez); csak autónál. |
Alkalmazott vitorlás vezérlés (sailControl) |
kofa.sail.command/1 |
A hajón érvényes kormány / kötél / motor parancs (kézi vezetésnél is); csak vitorlásnál. |
Valódi szél (trueWind) |
kofa.wind/1 |
A szimulátor szele a hajó árboccsúcsán (honnan fúj, iránytű szerint); csak vitorlásnál. |
Látszólagos szél (apparentWind) |
kofa.wind/1 |
A hajó szélmérője (az orrhoz képest, + = jobbról); szélmérő nélkül a pontos látszólagos szél. |
Dőlés (attitude) |
kofa.attitude/1 |
Dőlés (+ = jobbra), bólintás (+ = orr fel) és irány. |
Hajó állapot (boat) |
kofa.json/1 |
A telemetria boat blokkja (szél, dőlés, bumm, kötelek, sodródás, VMG) naplózáshoz. |
Mélység (depth) |
kofa.scalar/1 |
A hajó mélységmérője (m), ha érvényes mérése van; csak vitorlásnál. |
Kapcsolat (link) |
kofa.link/1 |
Él-e a kapcsolat a szimulátorral. |
Vízfelület (waterway) |
kofa.waterway/1 |
Vitorlásnál: a tó / a valódi térkép vize (part, szigetek, mólók) és a pálya bóják (kofa.waterway/1); ha a hajó a széléhez ér, újra lekéri. |
Pálya (course) |
kofa.route/1 |
Vitorlásnál: a bójapálya sorrendben (a cél az utolsó), útpontként a kerülési zóna sugarával. |
Beállítások (alapértékek)
A beállítások a gráf szerkesztőben, a példány paneljén módosíthatók.
| Beállítás | Alapérték |
|---|---|
webSocketUrl |
"ws://127.0.0.1:8766/ws" |
httpUrl |
"http://127.0.0.1:8765" |
carId |
"ego-car" |
controlRateHz |
20 |
publishCamera |
true |
cameraId |
"" |
camera2Id |
"" |
camera3Id |
"" |
camera4Id |
"" |
cameraWidth |
0 |
cameraHeight |
0 |
cameraFps |
0 |
cameraFovDeg |
0 |
jpegQuality |
0 |
telemetryHz |
0 |
originLatDeg |
47.4979 |
originLonDeg |
19.0402 |
mapRadiusM |
500 |
waterwayRadiusM |
500 |
useWindSensor |
true |
windSensorId |
"" |
failsafeRudder |
-1 |
failsafeSheet |
1 |
timeScale |
0 |