 KOFA Komod tár
CARLA kapcsolat
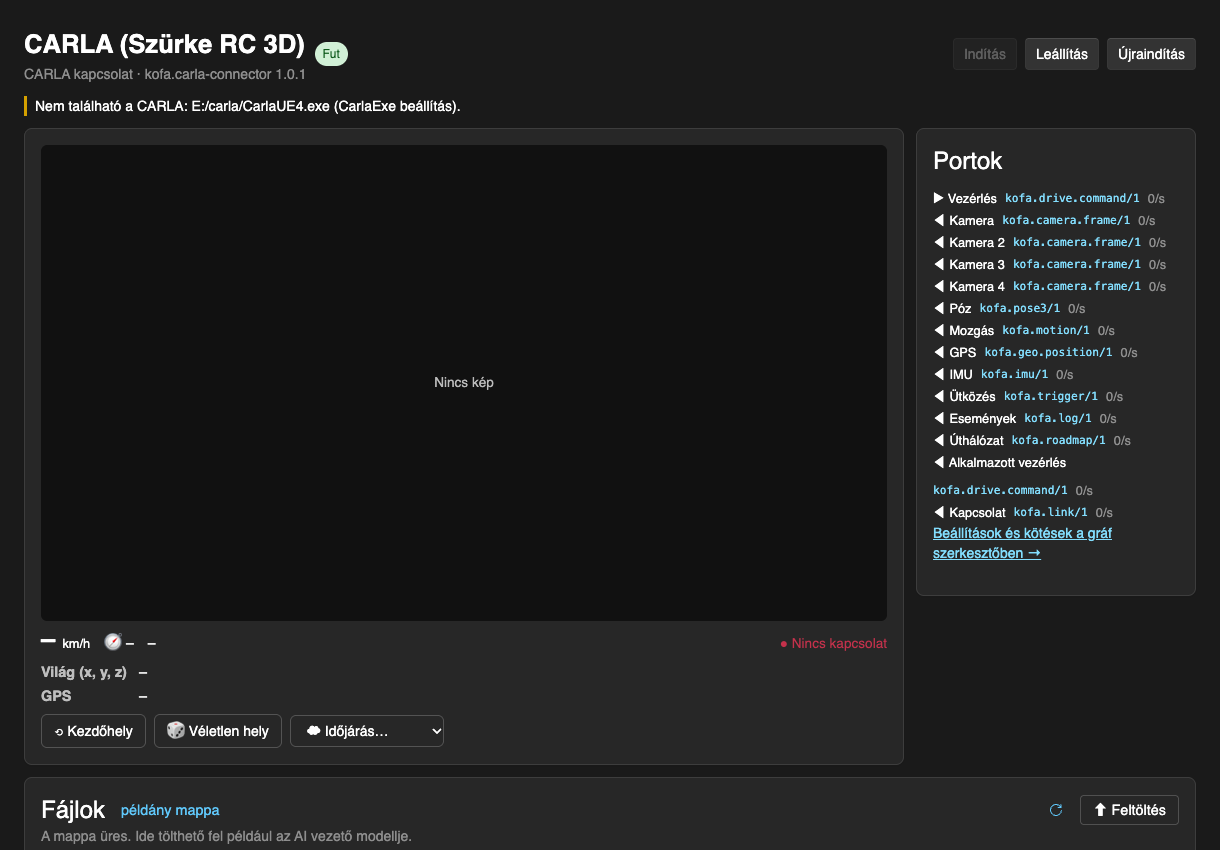
A CARLA szimulátor városaiban egy Szürke RC méretű autó (ugyanazok a kamerák, mint a KOFA szimulátorban): kamerák, IMU, GPS, úthálózat ki, DriveCommand be. A CARLA-t és a hidat magától elindítja.
| Csomag | Verzió | Szerző |
|---|---|---|
kofa.carla-connector |
1.0.1 | Koncsik Benedek |
Működés
CARLA szimulátor (városok, forgalom, gyalogosok, időjárás) egy Szürke RC méretű autóval: kamerák, IMU, GPS, úthálózat ki, vezérlés be.
Kategória: Forrás · Jármű: Autó
Bemenetek
| Port | Típus | Leírás |
|---|---|---|
Vezérlés (drive) |
kofa.drive.command/1 |
Kormány / gáz / fék az autónak. |
Kimenetek
| Port | Típus | Leírás |
|---|---|---|
Kamera (camera) |
kofa.camera.frame/1 |
Az első (vagy a CameraId) kamera JPEG képe. |
Kamera 2 (camera2) |
kofa.camera.frame/1 |
A profil második (vagy a Camera2Id) kamerája. |
Kamera 3 (camera3) |
kofa.camera.frame/1 |
A profil harmadik (vagy a Camera3Id) kamerája. |
Kamera 4 (camera4) |
kofa.camera.frame/1 |
A profil negyedik (vagy a Camera4Id) kamerája. |
Póz (pose) |
kofa.pose3/1 |
Helyzet és orientáció (a Unity szimulátorral azonos rendszerben: X kelet, Y fel, Z észak). |
Mozgás (motion) |
kofa.motion/1 |
Sebesség és irány. |
GPS (position) |
kofa.geo.position/1 |
Földrajzi helyzet (a CARLA világ origója a beállított pont; a profil GPS zajával). |
IMU (imu) |
kofa.imu/1 |
Orientáció, szögsebesség, gyorsulás (test: X előre, Y balra, Z fel). |
Ütközés (collision) |
kofa.trigger/1 |
Az autó nekiment valaminek (vagy túl magas padkának). |
Események (events) |
kofa.log/1 |
Ütközés, visszaállítás, indulás és kapcsolat események. |
Úthálózat (map) |
kofa.roadmap/1 |
A CARLA város utcái (teljes szélességgel), járdái és zebrái az OpenDRIVE térképből. |
Alkalmazott vezérlés (control) |
kofa.drive.command/1 |
Amit az autó ténylegesen kap (pl. adatgyűjtéshez). |
Kapcsolat (link) |
kofa.link/1 |
Él-e a kapcsolat a CARLA híddal. |
Beállítások (alapértékek)
A beállítások a gráf szerkesztőben, a példány paneljén módosíthatók.
| Beállítás | Alapérték |
|---|---|
webSocketUrl |
"ws://127.0.0.1:8786/ws" |
httpUrl |
"http://127.0.0.1:8785" |
carId |
"ego-car" |
controlRateHz |
20 |
publishCamera |
true |
cameraId |
"" |
camera2Id |
"" |
camera3Id |
"" |
camera4Id |
"" |
telemetryHz |
0 |
originLatDeg |
47.4979 |
originLonDeg |
19.0402 |
mapRadiusM |
1500 |
startBridge |
true |
pythonExe |
"python" |
bridgeScript |
"" |
profileFile |
"" |
startCarla |
true |
carlaExe |
"E:/carla/CarlaUE4.exe" |
carlaHost |
"127.0.0.1" |
carlaPort |
2000 |
trafficManagerPort |
8000 |
quality |
"Low" |
carlaWindow |
true |
showBody |
true |
town |
"Town10HD_Opt" |
weather |
"ClearNoon" |
vehicles |
20 |
walkers |
40 |
spawn |
"Sidewalk" |
seed |
42 |
maxStepM |
0.2 |
recordTrainingData |
false |
recordHz |
2 |