 KOFA Komod tár
AI tervező
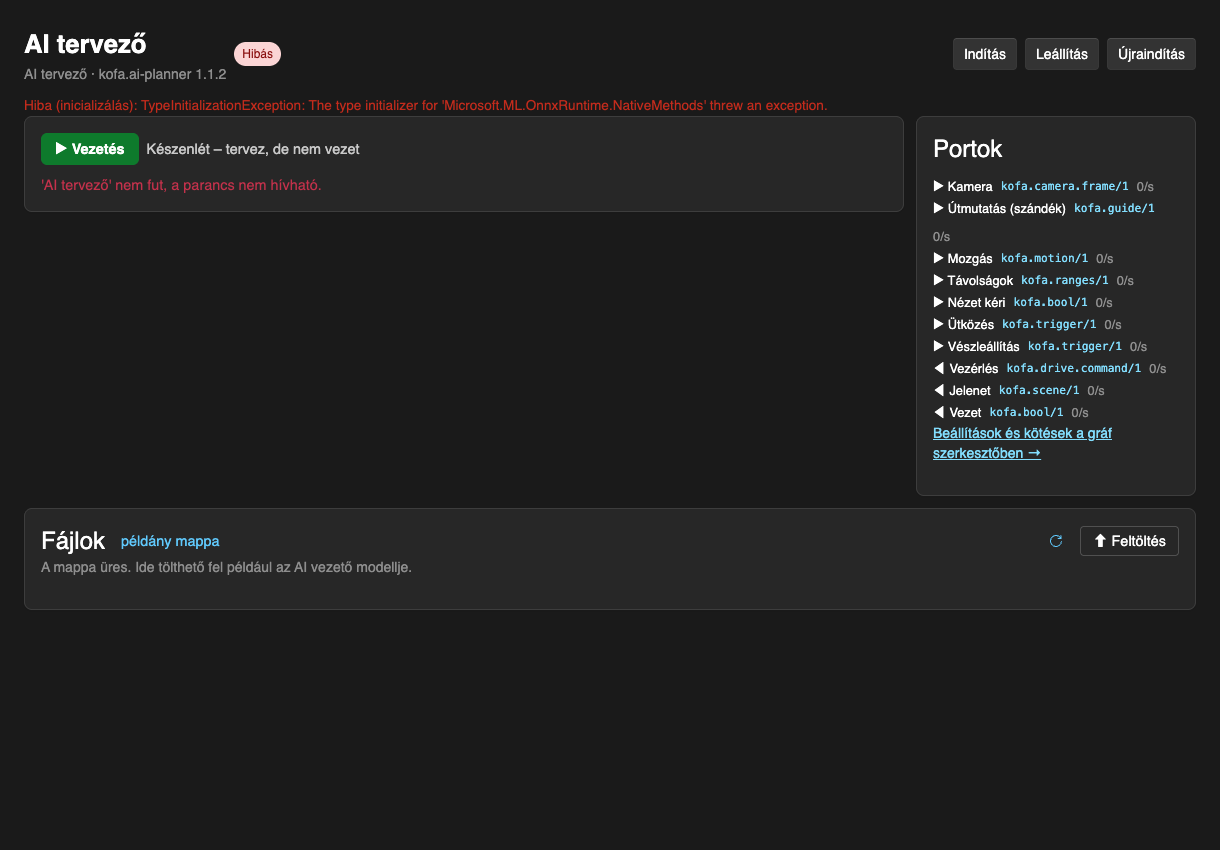
Kamerakép → látott világ (út, járda) + tervezett pálya egy tanított ONNX modellel, és a pálya követése; a 3D nézetnek is adja a jelenetet. Szimulátorban tanítva, RPi3-on is fut.
| Csomag | Verzió | Szerző |
|---|---|---|
kofa.ai-planner |
1.1.2 | Koncsik Benedek |
Működés
Kamerakép → látott világ (út, járda) + tervezett pálya egy tanított ONNX modellel; követi a pályát, akadály előtt jobbra kitér vagy megáll. A 3D nézetnek adja a jelenetet.
Kategória: AI · Jármű: Autó
Bemenetek
| Port | Típus | Leírás |
|---|---|---|
Kamera (camera) |
kofa.camera.frame/1 |
Kamerakép (a modell tanításakor használt beállítással). |
Útmutatás (szándék) (guide) |
kofa.guide/1 |
A Sáv vezető kimenete: innen csak azt veszi át, mit kér az útvonal a következő kereszteződésben (egyenesen / balra / jobbra). Nélküle mindig követ. |
Mozgás (motion) |
kofa.motion/1 |
Opcionális: a sebesség a sebességszabályozáshoz. |
Távolságok (ranges) |
kofa.ranges/1 |
Opcionális: távolságszenzorok; akadály előtt jobbra kitér, közelről megáll. |
Nézet kéri (viewer) |
kofa.bool/1 |
A 3D nézet jelzi, kell-e a látott világ (SceneMode = Auto). Kötetlenül mindig számolja. |
Ütközés (collision) |
kofa.trigger/1 |
Opcionális: ütközéskor a jármű egy kicsit tolat. |
Vészleállítás (estop) |
kofa.trigger/1 |
Trigger: azonnal megáll és kikapcsolja a vezetést. |
Kimenetek
| Port | Típus | Leírás |
|---|---|---|
Vezérlés (drive) |
kofa.drive.command/1 |
Vezetés közben a pálya követése, egyébként stop. |
Jelenet (scene) |
kofa.scene/1 |
A tervezett pálya, a látott világ (felülnézeti rács) és az akadályok – a 3D nézetnek. |
Vezet (engaged) |
kofa.bool/1 |
Beállítások (alapértékek)
A beállítások a gráf szerkesztőben, a példány paneljén módosíthatók.
| Beállítás | Alapérték |
|---|---|
modelFile |
"planner.onnx" |
threads |
2 |
maxRateHz |
15 |
sceneMode |
"Auto" |
rightEdge |
false |
autoEngage |
false |
cruiseSpeedMps |
1.2 |
cornerSpeedMps |
0.8 |
lateralAccelMps2 |
1.2 |
wheelbaseM |
0.26 |
maxSteerDeg |
25 |
fullThrottleSpeedMps |
8 |
maxThrottle |
0.5 |
smoothing |
0.25 |
avoidObstacles |
true |
fallbackToRoute |
true |
avoidDistanceM |
2.4 |
stopDistanceM |
0.35 |
rangeSensorForwardM |
0.23 |