 KOFA Komod tár
Világ navigátor
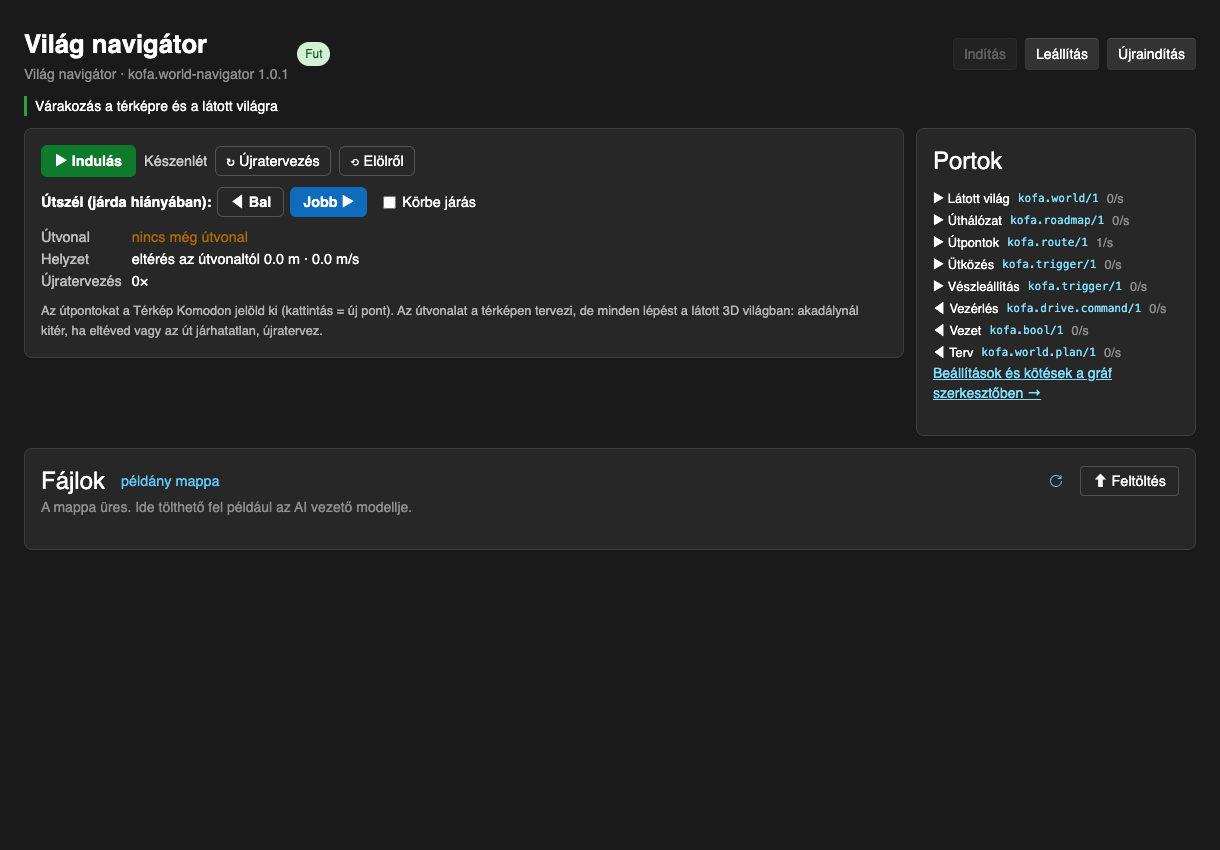
A térképen kijelölt útpontokhoz vezet: a GPS térképen tervez útvonalat, minden lépést a kamerákból épített 3D világban tervez; eltévedéskor és járhatatlan akadálynál újratervez.
| Csomag | Verzió | Szerző |
|---|---|---|
kofa.world-navigator |
1.0.1 | Koncsik Benedek |
Működés
Térképen kijelölt útpontokhoz vezet: a GPS térképen tervez útvonalat, de minden lépést a kamerákból épített 3D világban tervez. Ha eltéved vagy az út járhatatlan, újratervez.
Kategória: Vezérlő · Jármű: Autó
Bemenetek
| Port | Típus | Leírás |
|---|---|---|
Látott világ (world) |
kofa.world/1 |
A Látott világ Komod kimenete: a világ a jármű körül és a jármű helye benne. |
Úthálózat (map) |
kofa.roadmap/1 |
A térkép (Szimulátor kapcsolat map, vagy OSM). |
Útpontok (route) |
kofa.route/1 |
A bejárandó útpontok (Térkép Komod). Felülírja a beállítások útpontjait. |
Ütközés (collision) |
kofa.trigger/1 |
Opcionális: ütközéskor hátrál egy kicsit. |
Vészleállítás (estop) |
kofa.trigger/1 |
Trigger: azonnal megáll és kikapcsolja a vezetést. |
Kimenetek
| Port | Típus | Leírás |
|---|---|---|
Vezérlés (drive) |
kofa.drive.command/1 |
Vezetés közben a látott világban tervezett pálya követése, egyébként stop. |
Vezet (engaged) |
kofa.bool/1 |
|
Terv (plan) |
kofa.world.plan/1 |
Útvonal, pálya, útpontok és járhatatlan helyek a látott világban (a 3D nézetnek). |
Beállítások (alapértékek)
A beállítások a gráf szerkesztőben, a példány paneljén módosíthatók.
| Beállítás | Alapérték |
|---|---|
waypoints |
[] |
loop |
false |
edgeSide |
"Right" |
edgeMarginM |
0.4 |
sidewalkSearchM |
6 |
arriveToleranceM |
2 |
autoEngage |
false |
goalAheadM |
5 |
cruiseSpeedMps |
1 |
cornerSpeedMps |
0.7 |
lateralAccelMps2 |
1 |
wheelbaseM |
0.26 |
maxSteerDeg |
25 |
fullThrottleSpeedMps |
8 |
maxThrottle |
0.5 |
reverseThrottle |
0.3 |
smoothing |
0.25 |
vehicleWidthM |
0.27 |
vehicleLengthM |
0.5 |
obstacleMarginM |
0.07 |
offRouteM |
4 |
offRouteSeconds |
3 |
blockedSeconds |
6 |
blockForgetMinutes |
10 |
reverseM |
0.6 |
maxWorldAgeSeconds |
1 |