 KOFA Komod tár
Látott világ (3D)
Kameraképekből (elöl sztereó pár, oldalkamerák) 3D világot épít – talaj, út, járda, akadályok magassággal, színes 3D pontok –, és a jármű elhelyezi magát benne. A 3D nézet külön Komod: Autó 3D világ nézet, Vitorlás 3D nézet.
| Csomag | Verzió | Szerző |
|---|---|---|
kofa.vision-world |
1.3.2 | Koncsik Benedek |
Működés
Kameraképekből (elöl sztereó pár + oldalkamerák) 3D világot épít: talaj, út, járda, akadályok magassággal, színes 3D pontok; a jármű elhelyezi magát benne. A view kimenetet az Autó / Vitorlás 3D nézet Komod rajzolja.
Kategória: Képfeldolgozás · Jármű: Autó, Vitorlás
Bemenetek
| Port | Típus | Leírás |
|---|---|---|
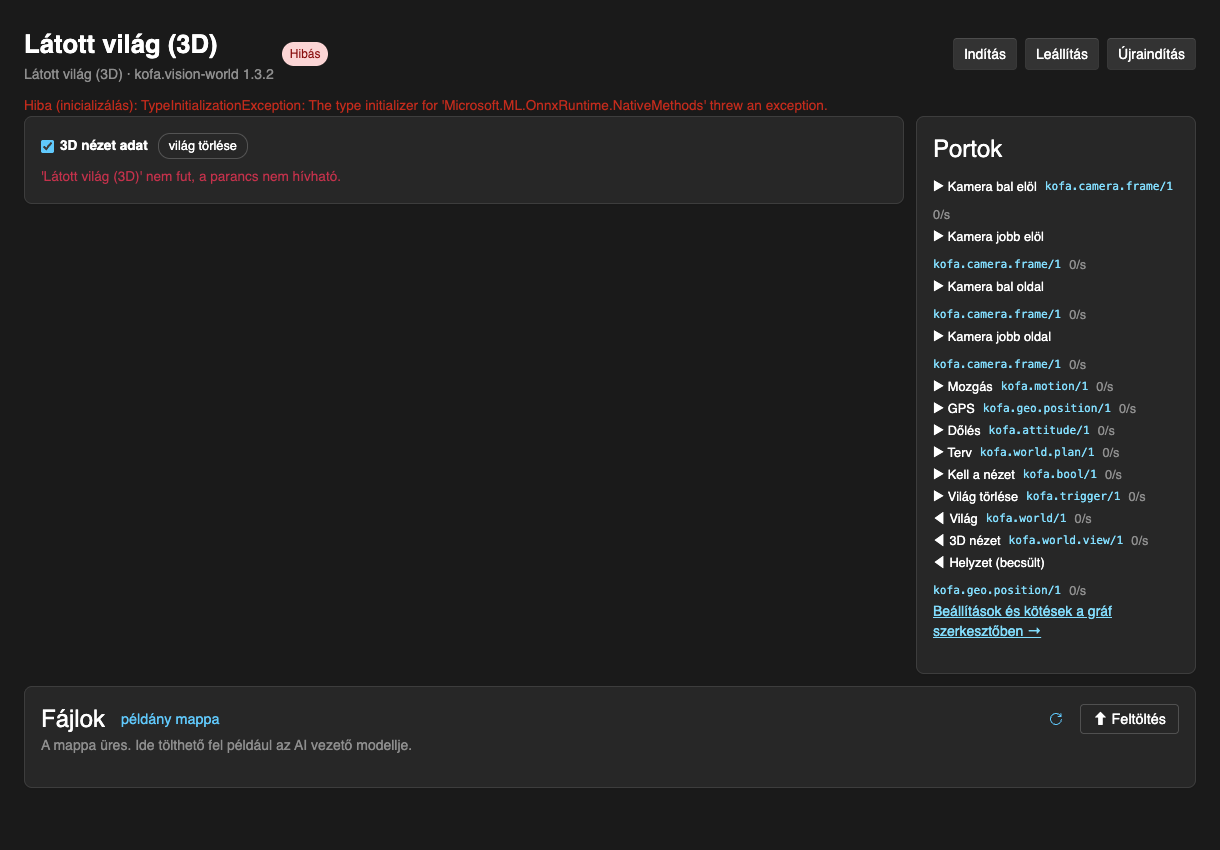
Kamera bal elöl (camera) |
kofa.camera.frame/1 |
A sztereó pár bal (vagy egyetlen) első kamerája; ennek ütemére épül a világ. |
Kamera jobb elöl (camera2) |
kofa.camera.frame/1 |
Opcionális: a sztereó pár jobb kamerája (mélység). |
Kamera bal oldal (camera3) |
kofa.camera.frame/1 |
Opcionális: bal oldalkamera. |
Kamera jobb oldal (camera4) |
kofa.camera.frame/1 |
Opcionális: jobb oldalkamera. |
Mozgás (motion) |
kofa.motion/1 |
Sebesség és irány (iránytű / IMU): a helyzetkövetés alapja. |
GPS (position) |
kofa.geo.position/1 |
A GPS csak a világ és a Föld kapcsolatát adja (szűrt korrekció). |
Dőlés (attitude) |
kofa.attitude/1 |
Víz módban: a hajó dőlése és bólintása (a kamerák a testtel együtt dőlnek). |
Terv (plan) |
kofa.world.plan/1 |
Opcionális: a Világ navigátor terve (útvonal, pálya, útpontok) a 3D nézetbe. |
Kell a nézet (viewWanted) |
kofa.bool/1 |
Opcionális: egy 3D nézet Komod (Autó / Vitorlás 3D nézet) wanted kimenete; hamis értéknél nem készül nézet adat. |
Világ törlése (reset) |
kofa.trigger/1 |
Trigger: elfelejti a látott világot (pl. a szimulátor visszaállításakor). |
Kimenetek
| Port | Típus | Leírás |
|---|---|---|
Világ (world) |
kofa.world/1 |
A látott világ a jármű körül és a jármű helye benne (a navigátornak). |
3D nézet (view) |
kofa.world.view/1 |
Az Autó / Vitorlás 3D nézet Komod world bemenetére (csak bekapcsolt és kért nézetnél). |
Helyzet (becsült) (estimate) |
kofa.geo.position/1 |
A jármű becsült földrajzi helyzete (látott világ + GPS korrekció). |
Beállítások (alapértékek)
A beállítások a gráf szerkesztőben, a példány paneljén módosíthatók.
| Beállítás | Alapérték |
|---|---|
frontLeft |
{"enabled": true, "forwardM": 0.246, "leftM": 0.06, "heig… |
frontRight |
{"enabled": true, "forwardM": 0.246, "leftM": -0.06, "hei… |
sideLeft |
{"enabled": true, "forwardM": 0.2, "leftM": 0.135, "heigh… |
sideRight |
{"enabled": true, "forwardM": 0.2, "leftM": -0.135, "heig… |
water |
false |
waterModelFile |
"water-segment.onnx" |
minObstacleRangeM |
0.6 |
maxObstacleRangeM |
8 |
maxFootRatio |
1.7 |
stereo |
true |
stereoScale |
2 |
stereoMaxDisparity |
64 |
modelFile |
"segment.onnx" |
threads |
4 |
maxRateHz |
10 |
sideRateHz |
5 |
cameraLatencyS |
0.03 |
cellM |
0.1 |
maxGroundRangeM |
7 |
planRadiusM |
12 |
matchWorld |
true |
matchGain |
0.35 |
gpsTimeConstantS |
8 |
viewEnabled |
true |
viewRateHz |
3 |
viewRadiusM |
16 |
viewCellM |
0.2 |
viewMaxPoints |
30000 |