 KOFA Komod tár
Vitorlás pilóta
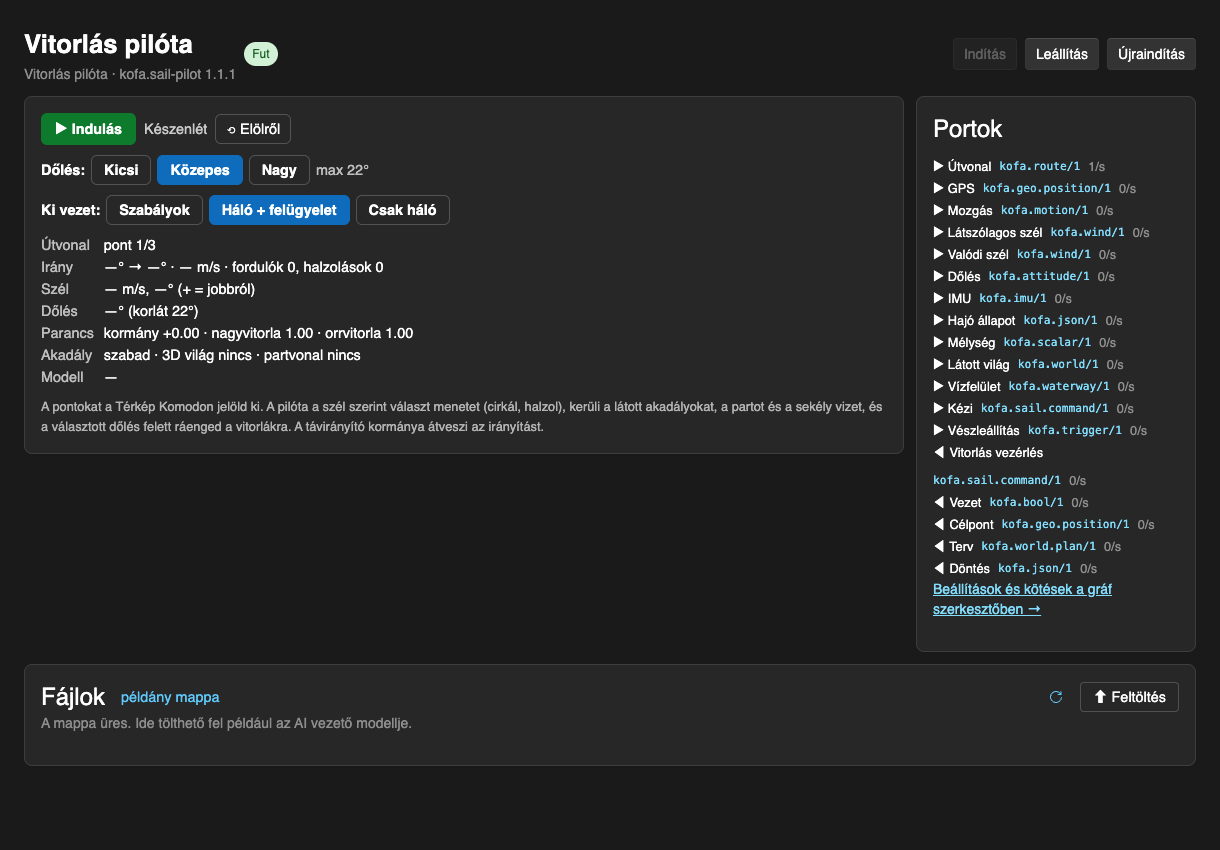
A térképen kijelölt pontokhoz vitorlázik: szabály alapú döntési modell (cirkálás, halzolás, trim, dőléskorlát) vagy tanított ONNX háló a szabályok biztonsági felügyeletével; a kamerás 3D világ, a térkép partvonala és a mélységmérő alapján kerüli az akadályokat.
| Csomag | Verzió | Szerző |
|---|---|---|
kofa.sail-pilot |
1.2.1 | Koncsik Benedek |
Működés
Útpontok között vitorlázik a szél, a dőlés és a látott világ alapján: szabály alapú döntési modell vagy tanított háló, állítható dőléskorláttal és hajómérettel.
Kategória: Vezérlő · Jármű: Vitorlás
Bemenetek
| Port | Típus | Leírás |
|---|---|---|
Útvonal (route) |
kofa.route/1 |
A célpontok sorban (Térkép Komod); kötetlenül a beállítások útpontjai. |
GPS (position) |
kofa.geo.position/1 |
A hajó helyzete (GPS, vagy a Látott világ becslése). |
Mozgás (motion) |
kofa.motion/1 |
Irány (iránytű) és sebesség, haladási irány. |
Látszólagos szél (apparentWind) |
kofa.wind/1 |
A szélmérő (árboccsúcs): ebből trimel, és ebből számolja a valódi szelet. |
Valódi szél (trueWind) |
kofa.wind/1 |
Opcionális: a valódi szél (Valódi szél Komod vagy a szimulátor). |
Dőlés (attitude) |
kofa.attitude/1 |
Dőlés és bólintás (IMU / szimulátor): a dőléskorláthoz. |
IMU (imu) |
kofa.imu/1 |
Opcionális: szögsebesség a kormányzás csillapításához. |
Hajó állapot (boat) |
kofa.json/1 |
Opcionális: a szimulátor boat blokkja (bumm szöge, vízhez mért sebesség). |
Mélység (depth) |
kofa.scalar/1 |
Opcionális: mélységmérő (m); a sekély helyeket megjegyzi és elkerüli. |
Látott világ (world) |
kofa.world/1 |
Opcionális: a kamerákból épített 3D világ (Látott világ, víz mód): akadályok, part. |
Vízfelület (waterway) |
kofa.waterway/1 |
Opcionális: a víz partvonala, szigetek, mólók (szimulátor / OSM). |
Kézi (manual) |
kofa.sail.command/1 |
A távirányító vitorlás vezérlése: a kormány megmozdítása átveszi az irányítást, kikapcsolt pilótánál ez megy ki. |
Vészleállítás (estop) |
kofa.trigger/1 |
Trigger: a pilóta kikapcsol, vitorlák ki. |
Kimenetek
| Port | Típus | Leírás |
|---|---|---|
Vitorlás vezérlés (sail) |
kofa.sail.command/1 |
Kormány, nagy- és orrvitorla (a szimulátorra / a Vitorlás keverőre); kikapcsolva a kézi vezérlés vagy vitorlák ki. |
Vezet (engaged) |
kofa.bool/1 |
|
Célpont (target) |
kofa.geo.position/1 |
A jelenlegi célpont. |
Terv (plan) |
kofa.world.plan/1 |
Útvonal, a választott irány és az útpontok a Látott világ 3D nézetébe. |
Döntés (decision) |
kofa.json/1 |
Lépésenként a háló bemenete, a szabályok és a kimenő parancs (adatgyűjtéshez, hibakereséshez). |
Beállítások (alapértékek)
A beállítások a gráf szerkesztőben, a példány paneljén módosíthatók.
| Beállítás | Alapérték |
|---|---|
mode |
"ModelSupervised" |
modelFile |
"sail-policy.onnx" |
heel |
"Medium" |
heelMaxDeg |
22 |
hullLengthM |
1 |
beamM |
0.2 |
noGoDeg |
40 |
closeHauledTwaDeg |
45 |
downwindTwaDeg |
150 |
tackRudder |
0.9 |
rudderMaxNormal |
0.5 |
clearanceM |
0.4 |
lookAheadHulls |
10 |
minDepthM |
0.4 |
motorAssist |
false |
waypointToleranceM |
2 |
loop |
false |
holdRadiusM |
0 |
autoEngage |
false |
engageOnNewRoute |
false |
waypoints |
[] |
takeoverThreshold |
0.25 |
rateHz |
10 |
threads |
1 |
whenDone |
"Hold" |
baseLatDeg |
null |
baseLonDeg |
null |