 KOFA Komod tár
Sáv vezető (tanár)
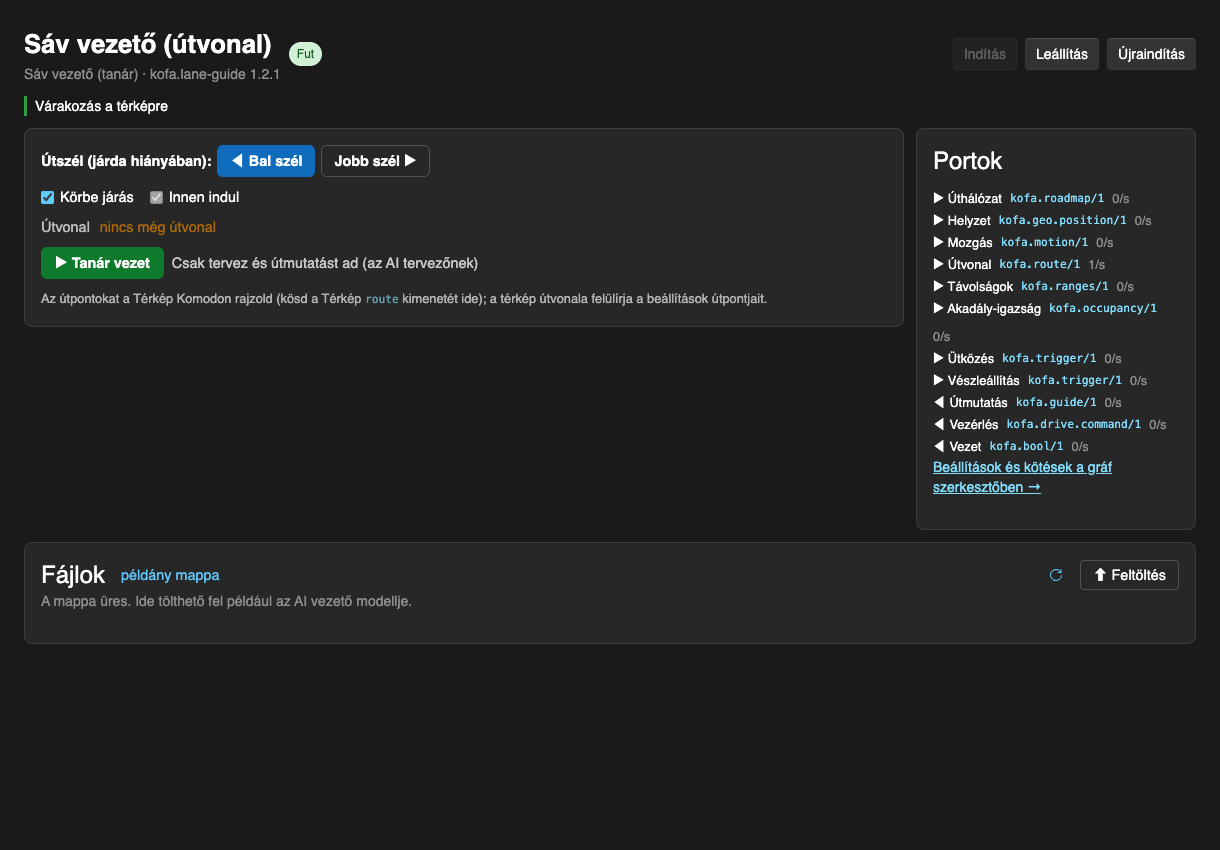
Térkép + GPS alapján megtervezi, merre kell menni (járdán, ennek híján az út bal vagy jobb szélén), és vezet is. Az AI tervező tanítómintáit (útpálya, látott világ) ez adja.
| Csomag | Verzió | Szerző |
|---|---|---|
kofa.lane-guide |
1.2.1 | Koncsik Benedek |
Működés
Térkép + GPS alapján megtervezi az utat (járda, ennek híján az út bal széle), és vezet is. Az AI tervező tanítómintáit ez adja.
Kategória: Vezérlő · Jármű: Autó
Bemenetek
| Port | Típus | Leírás |
|---|---|---|
Úthálózat (map) |
kofa.roadmap/1 |
A térkép (Szimulátor kapcsolat map). |
Helyzet (position) |
kofa.geo.position/1 |
A jármű GPS helyzete. |
Mozgás (motion) |
kofa.motion/1 |
A jármű iránya és sebessége. |
Útvonal (route) |
kofa.route/1 |
Opcionális: a bejárandó útpontok (Térkép Komod). Felülírja a beállítások útpontjait. |
Távolságok (ranges) |
kofa.ranges/1 |
Opcionális: távolságszenzorok; közeli akadály előtt megáll. |
Akadály-igazság (occupancy) |
kofa.occupancy/1 |
Opcionális: a szimulátor akadály-magasságtérképe. A tanítócímkébe kerül (akadály osztály), és a tanár kikerüli az akadályokat. |
Ütközés (collision) |
kofa.trigger/1 |
Opcionális: ütközéskor a tanár egy kicsit tolat. |
Vészleállítás (estop) |
kofa.trigger/1 |
Trigger: azonnal megáll és kikapcsolja a vezetést. |
Kimenetek
| Port | Típus | Leírás |
|---|---|---|
Útmutatás (guide) |
kofa.guide/1 |
A tervezett pálya, a következő kereszteződés teendője és a térkép szerinti talaj (tanítócímke). |
Vezérlés (drive) |
kofa.drive.command/1 |
Vezetés közben a pálya követése, egyébként stop. |
Vezet (engaged) |
kofa.bool/1 |
Beállítások (alapértékek)
A beállítások a gráf szerkesztőben, a példány paneljén módosíthatók.
| Beállítás | Alapérték |
|---|---|
waypoints |
[] |
loop |
true |
startFromHere |
true |
edgeSide |
"Left" |
edgeMarginM |
0.4 |
sidewalkSearchM |
6 |
publishGrid |
true |
autoEngage |
false |
handOverOnLine |
false |
cruiseSpeedMps |
1.5 |
cornerSpeedMps |
0.9 |
lateralAccelMps2 |
1.2 |
wheelbaseM |
0.26 |
maxSteerDeg |
25 |
fullThrottleSpeedMps |
8 |
maxThrottle |
0.6 |
avoidObstacles |
true |
stopDistanceM |
0.4 |
steeringNoise |
0 |
wanderM |
0 |
seed |
0 |
maxSampleAgeSeconds |
1.5 |