 KOFA Komod tár
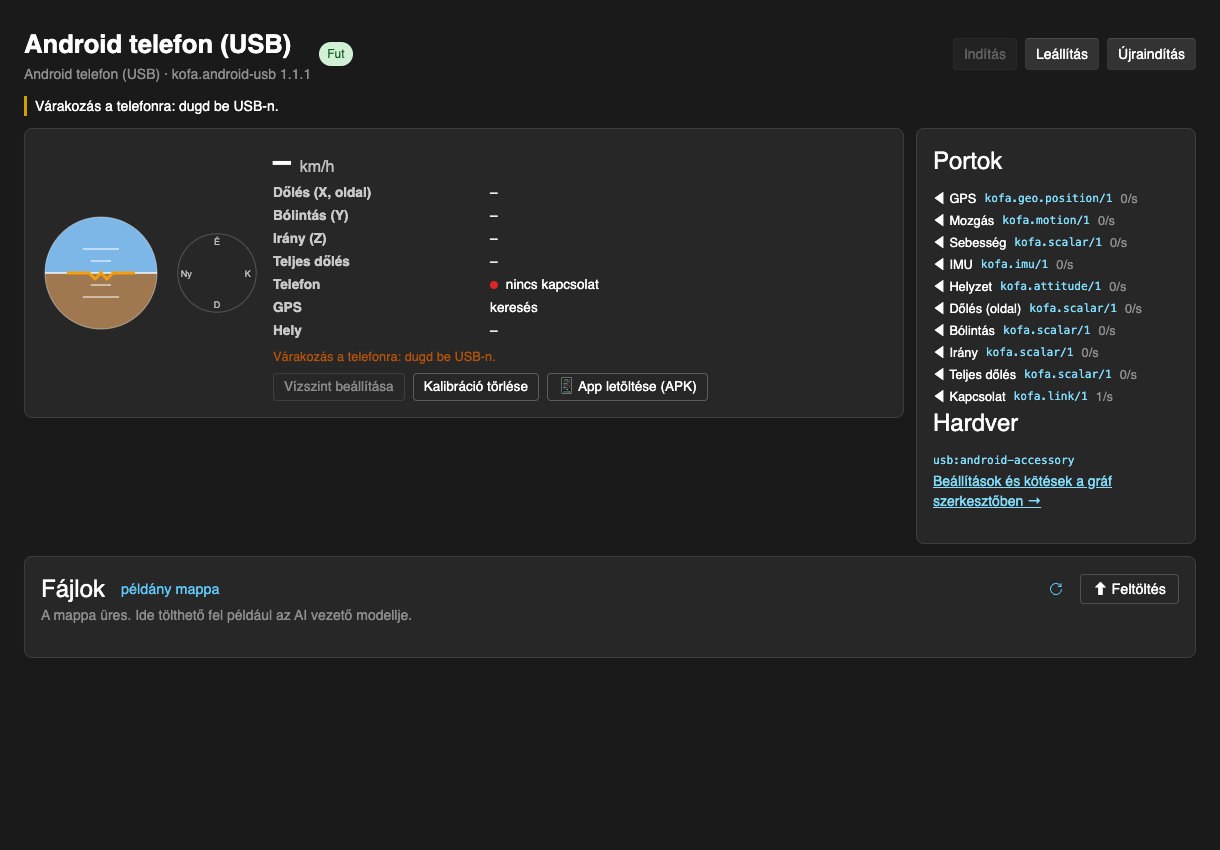
Android telefon (USB)
USB-n csatlakoztatott Android telefon (KOFA USB Sensor app) GPS, IMU és sebesség adatai → GeoPosition, Motion, Scalar, ImuSample, Attitude. Android Open Accessory (libusb, automatikus felismerés) vagy ADB.
| Csomag | Verzió | Szerző |
|---|---|---|
kofa.android-usb |
1.1.1 | Koncsik Benedek |
Működés
USB-n csatlakoztatott Android telefon GPS, giroszkóp / IMU és sebesség adatai (a KOFA USB Sensor app magától indul).
Kategória: Szenzor · Jármű: Autó, Vitorlás
Kimenetek
| Port | Típus | Leírás |
|---|---|---|
GPS (position) |
kofa.geo.position/1 |
Földrajzi helyzet (magasság, vízszintes pontosság). |
Mozgás (motion) |
kofa.motion/1 |
Sebesség (m/s), irány (a telefon iránytűje), haladási irány (GPS). |
Sebesség (speed) |
kofa.scalar/1 |
Talaj feletti sebesség, m/s (GPS, beállítástól függően gyorsulásmérővel fúzionálva). |
IMU (imu) |
kofa.imu/1 |
Orientáció, szögsebesség (giroszkóp), gyorsulás a jármű tengelyeiben (X előre, Y balra, Z fel). |
Helyzet (attitude) |
kofa.attitude/1 |
Irány (0 = észak), bólintás (+ = orr fel), dőlés (+ = jobb oldal le). |
Dőlés (oldal) (roll) |
kofa.scalar/1 |
Oldalirányú dőlés fokban, + = jobb oldal lent (X tengely körül). |
Bólintás (pitch) |
kofa.scalar/1 |
Hosszirányú dőlés fokban, + = orr fent (Y tengely körül). |
Irány (yaw) |
kofa.scalar/1 |
Irány fokban, 0 = észak, óramutató szerint (Z tengely körül). |
Teljes dőlés (tilt) |
kofa.scalar/1 |
A jármű függőleges tengelyének eltérése a függőlegestől, fokban (iránytól független). |
Kapcsolat (link) |
kofa.link/1 |
Kapcsolódott-e a telefon, körbejárási idő. |
Beállítások (alapértékek)
A beállítások a gráf szerkesztőben, a példány paneljén módosíthatók.
| Beállítás | Alapérték |
|---|---|
transport |
"Auto" |
deviceSerial |
"" |
adbPath |
"adb" |
tcpHost |
"127.0.0.1" |
tcpPort |
38300 |
gpsIntervalMs |
200 |
imuRateHz |
50 |
mount |
"FlatTopForward" |
mountYawOffsetDeg |
0 |
levelRollDeg |
0 |
levelPitchDeg |
0 |
speedSource |
"Fused" |
trueNorth |
true |
minCourseSpeedMps |
0.5 |